副院长 张会焱
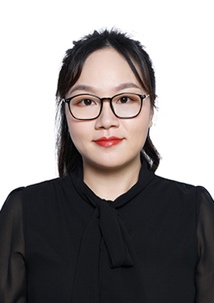
控制科学与工程学科博士、教授、博导(统计机器学习)、硕导(低空技术与工程、电子信息)、IEEE高级会员,入选2024年首批新重庆青年创新人才计划,入选2026年全球前2%顶尖科学家榜单。
2012年毕业于河北工业大学自动化学院(自动化)获学士学位,分别于2014年和2019年毕业于哈尔滨工业大学硕士(控制工程)和博士(控制科学与工程)学位,在此期间赴澳大利亚阿德莱德大学联合培养两年。
2019年7月入职重庆工商大学:科技部智能制造服务国际科技合作基地(副教授/2021,教授/2025)、人工智能学院(检测控制集成系统重庆市工程实验室副主任/2025、副院长/2026)。
担任重庆工商大学教学指导委员会委员、兼任重庆市普通本科高等学校交通运输与航空航天专业类教学指导委员会委员、中国自动化学会自适应动态规划与强化学习专业委员会委员、中国自动化学会认知计算与系统专业委员会委员、中国指挥与控制学会具身智能专业委员会委员。
主要研究领域:多智能体协同控制、强化学习与自适应控制、网络攻击下的信息安全控制等,主持承担了国家自然科学基金面上/青年项目、新重庆青年创新人才项目、重庆市自然科学基金面上项目、重庆市教委重点项目、企业委托横向项目、高校高层次人才引进项目等,在IEEE TAC、IEEE TC、IEEE TASE、IEEE TFS、IEEE TITS等权威期刊发表/合作发表学术论文80余篇,入选ESI高被引论文8篇,授权专利7项,获2024中国自动化学会科学技术进步奖特等奖1项,校级教学成果奖2项,指导学生竞赛获省部级以上奖项8项。
★学术期刊兼职
副编辑:IEEE Transactions on Cybernetics, 2024—
副编辑:Journal of the Franklin Institute, 2025—
责任编辑(Handling Editor):Signal Processing, 2022—
副编辑:IEEE Access, 2021—
副编辑:IET Electronics Letters, 2021—
副编辑:International Journal of Innovative Computing, Information and Control, 2024—
★主持或主研的研究项目
国家自然科学基金面上项目:面向低空交通系统的无人机集群安全协同关键技术研究,2026-2029,主持;
新重庆青年创新人才项目:高对抗环境下人机可信赖协同控制研究,2025-2027,主持;
国家自然科学基金青年项目:基于时间加权Gramians矩阵的随机切换系统模型降阶研究,2021-2023,主持;
重庆市教委重点项目:随机切换系统的神经网络鲁棒自适应跟踪控制,2023.10-2026.09,主持;
重庆市自然科学基金:网络攻击下随机信息物理系统的安全协同控制研究,2020-2023,主持;
重庆市教委青年项目:奇异摄动随机系统的模型降阶及降阶综合研究,2020-2022,主持;
重庆市教委重大项目:复杂环境下的多机器人集群智能研究,2020-2022,主研。
★代表性研究论文(仅列10项)
H. Zhang, N. Zhao*, C. P. Lim, P. Shi* and M. Saif. Periodic Event-Triggering Adaptive Control for Networked Uncertain Nonlinear Systems Against Actuator Attacks and Its Applications. IEEE Transactions on Systems, Man, and Cybernetics: Systems, 56(1): 579-592, Jan. 2026.
H. Zhang, N. Zhao, S. Wang and R.K. Agarwal. Improved Event-Triggered Dynamic Output Feedback Control for Networked T-S Fuzzy Systems with Actuator Failure and Deception Attacks. IEEE Transactions on Cybernetics, 53(12): 7989-7999, 2023. (高被引)
N. Zhao, H. Zhang*, P. Shi. Observer-Based Sampled-Data Adaptive Tracking Control for Heterogeneous Nonlinear Multi-Agent Systems Under Denial-of-Service Attacks. IEEE Transactions on Automation Science and Engineering, 22: 4771-4779, 2025. (热点及高被引)
N. Zhao, Y. Tian, H. Zhang and E. Herrera-Viedma. Learning-Based Adaptive Fuzzy Output Feedback Control for MIMO Nonlinear Systems with Deception Attacks and Input Saturation. IEEE Transactions on Fuzzy Systems, 32(5): 2850-2862, May 2024. (高被引)
H. Zhang, Y. Huang, N. Zhao*, K. Mathiyalagan, P. Shi*. RBFNN-based Adaptive Control of Singular Systems via Non-fragile Proportional and Derivative Feedback method. Mathematics and Computers in Simulation, 243: 51-68, May 2026.
H. Zhang, Z. Chen, H. Sun*, and R. Sakthivel. Improved dynamic output feedback control for T-S Fuzzy Systems against hybrid cyber-attacks via neural network method. Chaos, Solitons and Fractals, 195: 116235, 2025.
H. Zhang, Z. Chen, N. Zhao, B. Xing and K. Mathiyalagan. Adaptive Neural Dissipative Control for Markovian Jump Cyber-Physical Systems Against Sensor and Actuator Attacks. Journal of the Franklin Institute, 360: 7676-7698, 2023.
Z. Chen, H. Zhang*, P. Shi, Y. Huang, W. Assawinchaichote. Enhanced Robust Output Tracking of Nonlinear Systems with Dynamic Event-Triggering Using Neural Network-Based Method. Nonlinear Dynamics, 113(1):547-566, 2025.
J. Huang, H. Zhang*, X. Zhao, X. Qiu. A Novel Adaptive Trajectory Tracking Control for Complex Environments Based on Accelerated Back-Propagation Neural Network. Journal of The Franklin Institute, 361(13): 107024, Sep. 2024.
N. Zhao, Y. Tian, H. Zhang, and E. Herrera-Viedma. Fuzzy-Based Adaptive Event-Triggered Control for Nonlinear Cyber-Physical Systems against Deception Attacks via A Single Parameter Learning Method. Information Sciences, 657: 119948, Feb. 2024. IF=8.1(高被引)
★毕业生去向
22级研究生:英国University of Surrey全额奖学金攻读博士
23级研究生:北京航空航天大学攻读博士
★对研究生的要求
对多智能体协同控制领域感兴趣,并有志于在此方向有所发展;
踏实、耐吃苦,具有团队合作精神;
数学、英语、控制工程等相关基础较好者优先考虑;
有意愿加入团队的研究生,可以通过邮件联系(huiyanzhang@ctbu.edu.cn)